Resolución paso a paso, sin saltarse nada
Los tres ejercicios de desarrollo resueltos de principio a fin: qué se supone, por qué se supone, qué fórmula se usa en cada paso, y por qué el método clásico de mallas o de nodos no se puede aplicar directamente aquí.
¿Por qué no se resuelve directamente por malla o por nodo?
El método de mallas y el método de nodos son procedimientos para circuitos lineales: necesitan que cada elemento tenga una relación fija entre su voltaje y su corriente (una resistencia, por ejemplo, siempre cumple V = I·R, con R constante), para poder armar un sistema de ecuaciones simultáneas y resolverlo de una sola vez.
El problema es que un diodo, un Zener o la unión base-emisor de un transistor no son lineales: no tienen una única relación V-I fija. Se comportan de una manera si están "apagados" (no conducen, es como un circuito abierto) y de otra completamente distinta si están "encendidos" (conducen, y ahí sí se comportan casi como una fuente de voltaje fija). Y en el caso del transistor, hay todavía más posibilidades: corte, activa o saturación.
Como no sabemos de antemano en cuál de esos comportamientos está cada dispositivo, no podemos escribir todavía las ecuaciones de malla o de nodo para todo el circuito: nos falta saber qué "cara" tiene cada dispositivo no lineal en este momento. Por eso el orden correcto es:
- Suponer un estado de operación para cada dispositivo no lineal (¿el diodo conduce o no? ¿el Zener está en ruptura? ¿el transistor está en corte, activa o saturación?), basándose en los voltajes que da el enunciado.
- Reemplazarlo por su modelo lineal equivalente para ese estado (una fuente de 0,7V, una fuente de VZ, una fuente de corriente dependiente β·IB, etc.).
- Recién ahora el circuito quedó formado solo por resistencias y fuentes: ahí sí se puede aplicar Ley de Ohm, KVL o KCL con total normalidad — que es, en el fondo, lo mismo que hace un análisis de mallas o de nodos, solo que aplicado de forma directa porque estos circuitos son pequeños.
- Verificar que la suposición inicial fue correcta (¿la corriente dio positiva? ¿el Zener tiene al menos su corriente mínima? ¿el transistor realmente está en la zona que supusimos?). Si algo no calza, se cambia la suposición y se repite desde el paso 2.
En resumen: no es que mallas y nodos estén prohibidos — es que solo se pueden aplicar después de reemplazar los dispositivos no lineales por su modelo equivalente. Ese paso previo (suponer y sustituir) es el que no existe en un circuito puramente resistivo, y es la razón por la que estos ejercicios se sienten distintos a un ejercicio "clásico" de mallas.
Regulador serie con transistor y diodo Zener
Un transistor NPN conectado como seguidor de emisor, con un diodo Zener fijando el voltaje de su base, alimentando una carga desde el emisor.
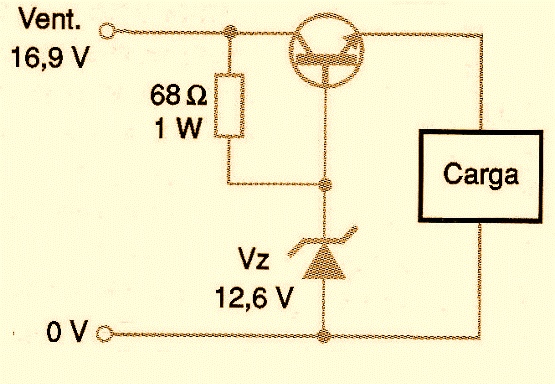
Regulador serie Zener-transistor (seguidor de emisor con referencia Zener)
Suponer el estado de operación de cada dispositivo no lineal
El diseño de este circuito (una resistencia limitando corriente desde VCC hacia un Zener conectado a tierra) es exactamente la topología típica de un regulador con Zener: se espera que el Zener esté polarizado en inverso y trabajando en su zona de ruptura, para que mantenga fijo su voltaje VZ sin importar pequeñas variaciones de VCC o de la carga.
Por su parte, el transistor está conectado como seguidor de emisor (colector a VCC, base fija por el Zener, salida en el emisor): este arreglo se diseña para que el transistor trabaje en su zona activa, traspasando el voltaje de la base al emisor con solo una caída fija de VBE.
Sustituir cada dispositivo por su modelo lineal equivalente
Con esa suposición, reemplazamos:
Con esto, el circuito queda formado solo por resistencias y fuentes (algunas fijas, otra dependiente de IB): ya es un circuito lineal y podemos aplicar Ohm y KVL con confianza.
Identificar las dos mallas del circuito ya linealizado
Ahora sí podemos "ver" las mallas: la malla de polarización (VCC → R → Zener → tierra) que fija el voltaje de base, y la malla de salida (base → unión BE → emisor → carga → tierra) que fija el voltaje de salida. Ambas mallas quedan acopladas por el transistor: la corriente de una influye en la otra a través de la relación IC = β·IB.
a) Calcular el voltaje de salida (VO) — malla de salida
Como el Zener fija la base en VZ, y el transistor en activa resta una caída fija VBE entre base y emisor, el voltaje de salida (que es el voltaje del emisor) es directamente:
a) Calcular la corriente en la carga (I)
Con el voltaje de salida ya conocido, y sabiendo que la carga está conectada entre el emisor y tierra, aplicamos la ley de Ohm directamente sobre RL:
b) Calcular la corriente por la resistencia de 68Ω — malla de polarización
En la malla de polarización, la resistencia R está entre VCC y la base (que quedó fija en VZ por el Zener). Aplicamos Ohm sobre esa diferencia de voltaje:
b) Calcular la corriente de base (IB), usando la fuente dependiente que acopla ambas mallas
Aquí es donde el transistor "conecta" las dos mallas: la corriente de base que necesita la malla de salida (para sostener IL = 5,95mA con esa ganancia β) es la que se le resta a la malla de polarización. Usando IE ≈ IL y la relación IE = (β+1)·IB:
b) Calcular la corriente por el diodo Zener — KCL en el nodo de la base
En el nodo de la base concurren tres ramas: la corriente que llega por R (IR), la que se va hacia la base del transistor (IB), y la que se va hacia el Zener (IZ). Por KCL, la corriente que entra debe ser igual a la suma de las que salen:
Verificar la suposición inicial
IZ ≈ 63,10mA es una corriente positiva y muy superior a la corriente mínima de mantención típica de un Zener (del orden de 1 a 5mA): el Zener efectivamente puede sostenerse en su zona de ruptura. La corriente de base (0,145mA) es coherente con un transistor en zona activa entregando 5,95mA de salida con β=40. La suposición inicial queda confirmada.
Resultados finales — Ejercicio 1
Circuito con LED rojo y diodo Zener
Una fuente alimenta un LED en serie con una resistencia, que llega a un nodo regulado por una batería de 2V en serie con un Zener, y de ahí a una segunda resistencia con una carga.
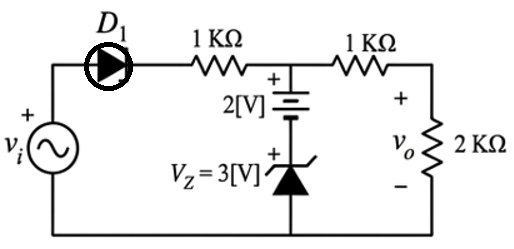
LED D1 + red resistiva + rama de referencia (batería 2V + Zener 3V)
a) Suponer el estado de operación de cada diodo
Vi = 10V es un voltaje bastante mayor que la suma de las caídas típicas de un LED (2,5V) y de un Zener en ruptura (3V) más su batería en serie (2V): hay "margen" de sobra para que ambos conduzcan. Por eso suponemos:
Sustituir cada diodo por su modelo lineal equivalente
Con esa suposición:
El circuito queda formado solo por resistencias y fuentes fijas: ya podemos aplicar KVL y KCL.
Calcular el voltaje del nodo central (VN), fijado por la rama de referencia
La batería de 2V y el Zener de 3V están en serie, entre el nodo central y tierra. Como ambos son ahora fuentes de tensión fija, el voltaje del nodo queda determinado directamente por esa rama, sin necesidad de ninguna ecuación adicional:
b) Calcular el voltaje de salida (VO), con un divisor de tensión
Entre el nodo central (a 5V) y tierra, la segunda resistencia (1kΩ) y la carga (2kΩ) quedan en serie formando un divisor de tensión simple, porque no hay ninguna otra rama conectada entre ellas:
c) Calcular la corriente por el LED (que es la misma que por R1)
El LED y la primera resistencia (1kΩ) están en serie entre Vi y el nodo central: por lo tanto llevan la misma corriente. Aplicando KVL en esa rama (Vi menos la caída del LED, menos el voltaje del nodo, dividido por R1):
c) Calcular la corriente hacia la carga (a través de R2)
Con el voltaje del nodo (5V) y el de salida (3,33V) ya conocidos, aplicamos Ohm sobre R2:
c) Calcular la corriente por el Zener — KCL en el nodo central
En el nodo central llegan tres ramas: la corriente que entra desde el LED (ILED), y las que salen hacia la carga (IL) y hacia el Zener (IZ). Por KCL:
Verificar la suposición inicial
Las tres corrientes (ILED, IL, IZ) dieron positivas, lo cual es consistente con que efectivamente el LED conduce y el Zener está en ruptura entregando corriente hacia el nodo. La suposición queda confirmada.
Resultados finales — Ejercicio 2
Control de un motor con dos transistores (BC548 y TIP41)
Un pulso digital (6V / 0V) controla, a través de un BC548, la base de un TIP41 que enciende o apaga un motor protegido por un diodo de rueda libre.
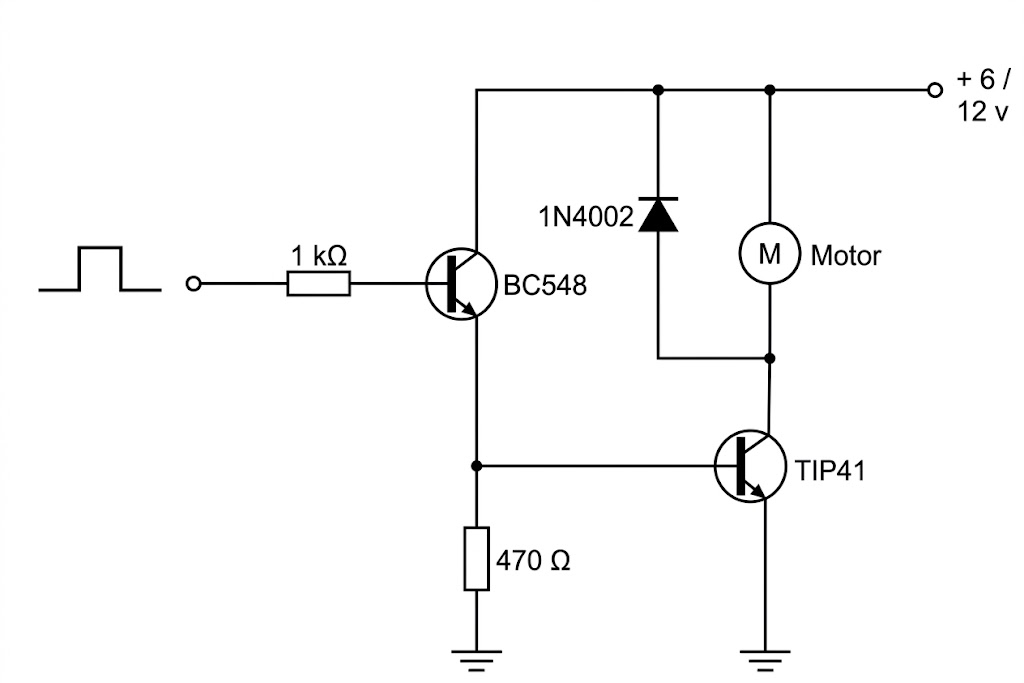
Pre-driver BC548 + etapa de potencia TIP41, motor con diodo de protección 1N4002
Caso 1 — Entrada = 6 V (pulso alto)
Suponer el estado de ambos transistores
Con 6V en la entrada hay suficiente voltaje para superar las caídas base-emisor necesarias, así que suponemos que ambos transistores conducen: el BC548 en su zona activa (actúa como seguidor de emisor, entregando corriente a la base del TIP41), y el TIP41 empujado hacia saturación (para que se comporte como un interruptor cerrado y encienda el motor).
a) Calcular la corriente de base del BC548
El camino de la corriente desde la entrada pasa por la resistencia de 1kΩ, entra a la base del BC548, sale por su emisor (que está al mismo voltaje que la base del TIP41), y de ahí atraviesa la unión base-emisor del TIP41 hasta tierra. Es decir, en este tramo hay dos caídas de 0,7V en serie (una del BC548, otra del TIP41) antes de llegar a tierra:
b) Voltaje en cada resistencia
La resistencia de 1kΩ absorbe toda la caída entre los 6V de entrada y las dos uniones base-emisor en serie; la de 470Ω queda directamente en paralelo con la unión base-emisor del TIP41 (que ya fijamos en 0,7V):
c) ¿Por qué la corriente exacta del motor no se puede calcular?
Cuando el TIP41 se satura, se comporta como un interruptor cerrado (VCE ≈ 0V), y prácticamente todo el voltaje de la fuente (6 o 12V) queda aplicado sobre el motor. Pero la corriente que realmente circula depende de la resistencia interna del bobinado del motor (I = V/Rmotor), un dato que el enunciado no entrega. Lo único que sí podemos estimar es una cota máxima teórica usando la ganancia del transistor, para demostrar que efectivamente está saturado — no para obtener la corriente real:
d) Estado del diodo 1N4002
Mientras el motor gira con corriente estable en este caso, el diodo de rueda libre queda polarizado en inverso (no conduce): su función no es participar del encendido, sino ofrecer un camino seguro a la corriente inducida por el motor en el instante en que el TIP41 se apague (protección contra la fuerza contraelectromotriz).
Caso 2 — Entrada = 0 V (pulso bajo)
Suponer el estado de ambos transistores
Sin voltaje de entrada no hay corriente de base posible para el BC548 (IB = 0), por lo que suponemos que ambos transistores están en corte.
a), b) y c) Consecuencias directas del corte
Con ambos transistores en corte, no circula corriente por ninguna rama de la etapa de control:
d) Estado del diodo 1N4002
El diodo permanece sin conducir; solo entraría en acción de forma transitoria si el motor estuviera girando justo antes de este instante (para dar salida a la energía magnética almacenada al cortar la corriente bruscamente).
Verificar la suposición
Todas las corrientes y voltajes dieron cero o prácticamente cero, consistente con transistores en corte y ninguna fuente de corriente de base disponible. La suposición queda confirmada.
Resultados finales — Ejercicio 3
| Pregunta | Entrada = 6V | Entrada = 0V |
|---|---|---|
| a) Condición del motor | Funciona (ambos transistores conducen/saturan) | No funciona (ambos en corte) |
| b) Voltaje en R(1kΩ) / R(470Ω) | 4,6 V / 0,7 V | ≈0 V / ≈0 V |
| c) Corriente del motor | No calculable sin la R del motor (el TIP41 satura; solo se acota un máximo teórico ≈18,5A que confirma la saturación) | 0 A |
| d) Estado del diodo 1N4002 | En inverso, sin conducir (protección pasiva) | Sin conducir |